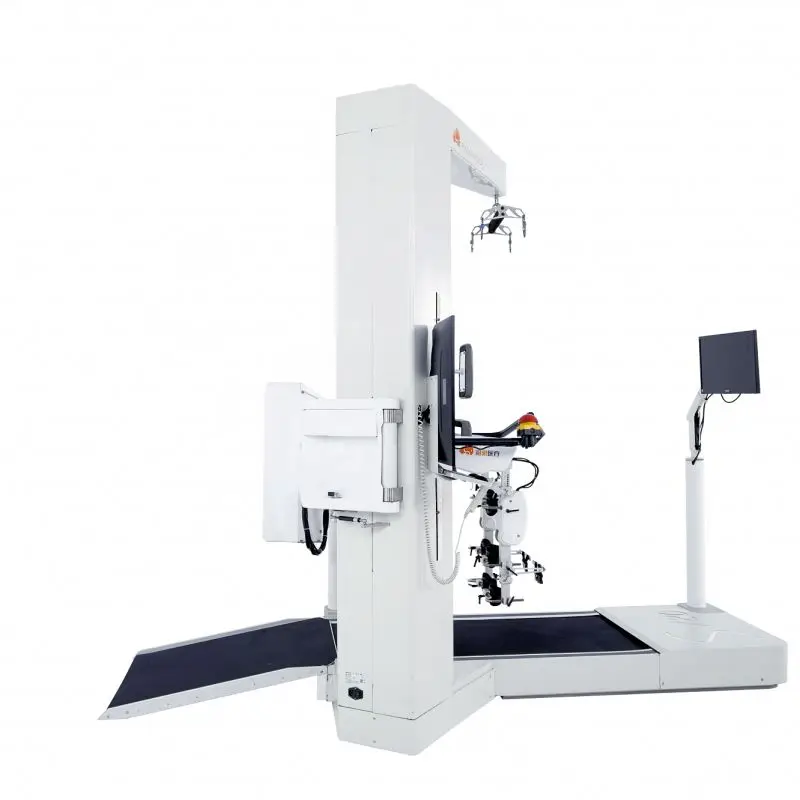
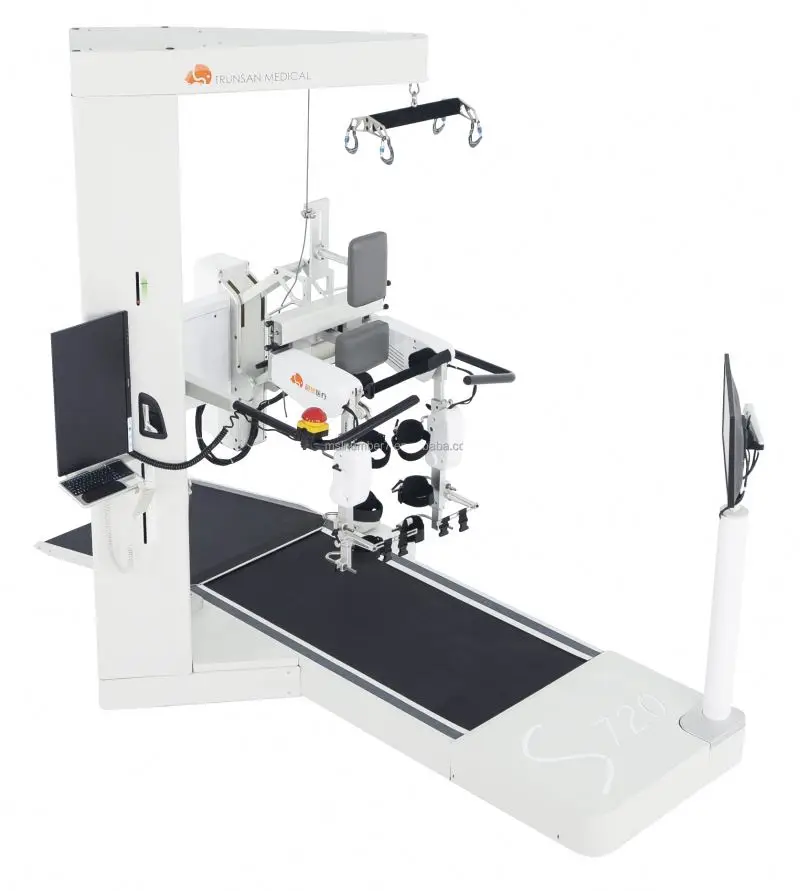
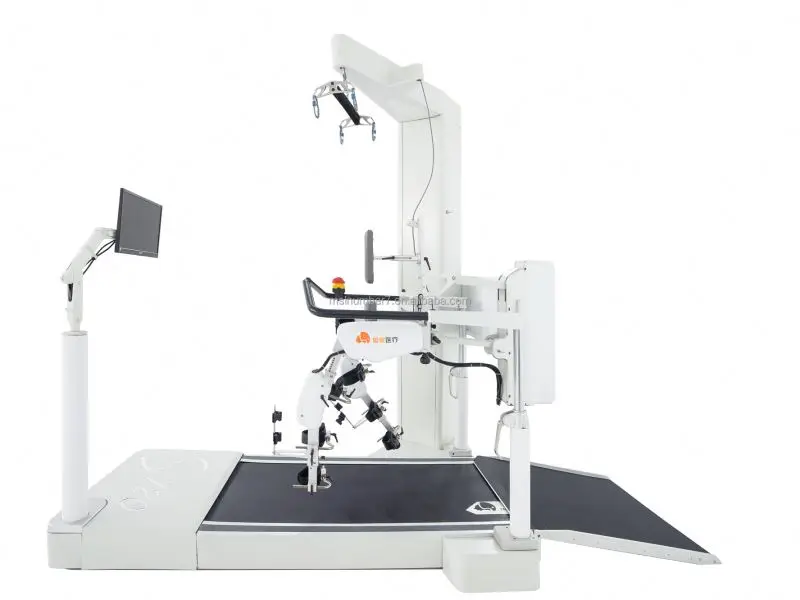
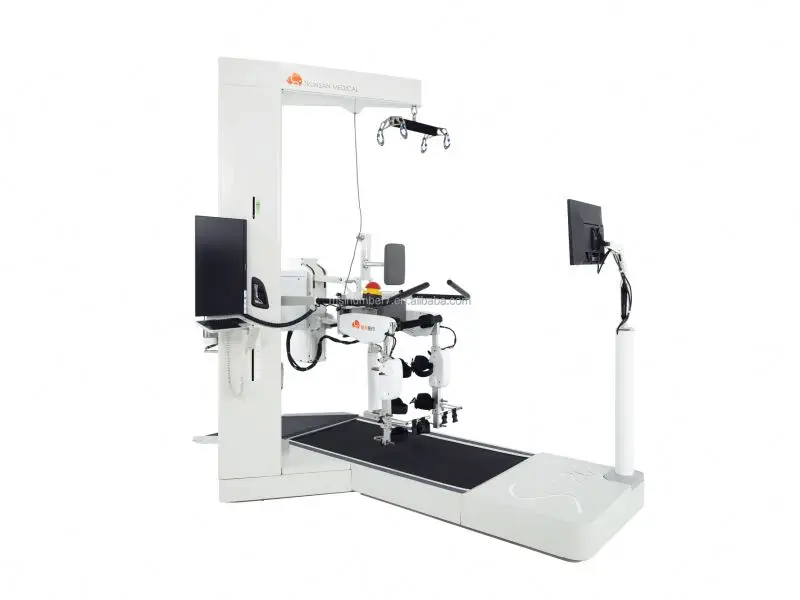
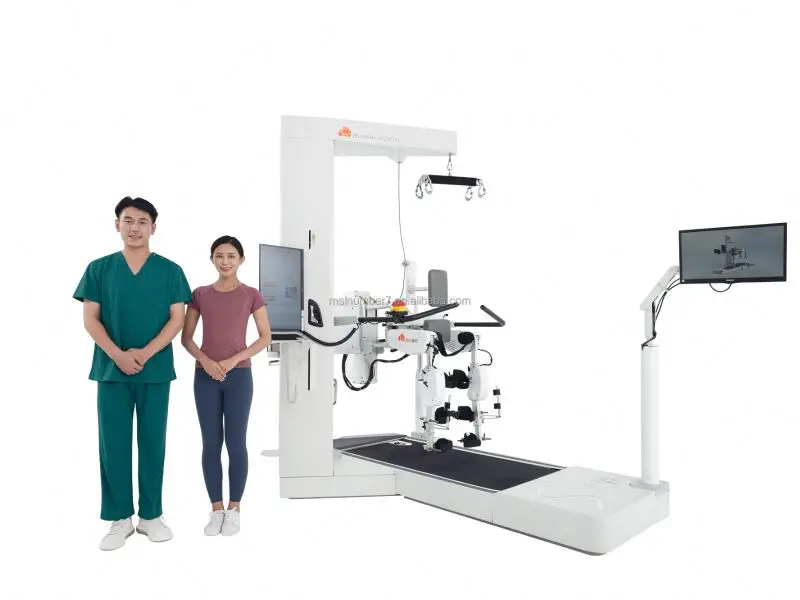
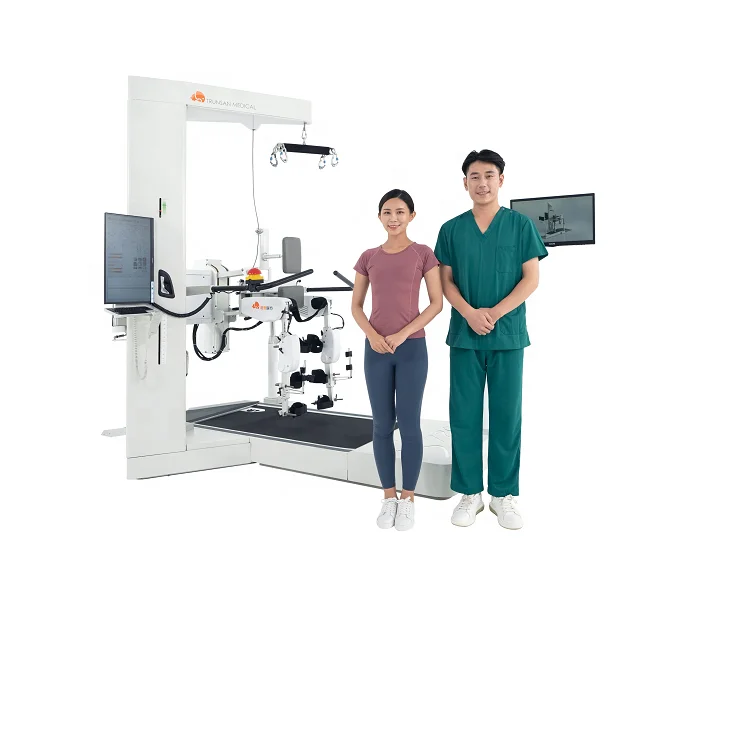
Sistema de entrenamiento de la marcha asistido por robot con 4 servomotores e interfaz de terapeuta de doble pantalla
| Cant. mín. | 1 Set |
| Categoría | Medical |
Más de este proveedor
Descripción del producto
Descripción del producto
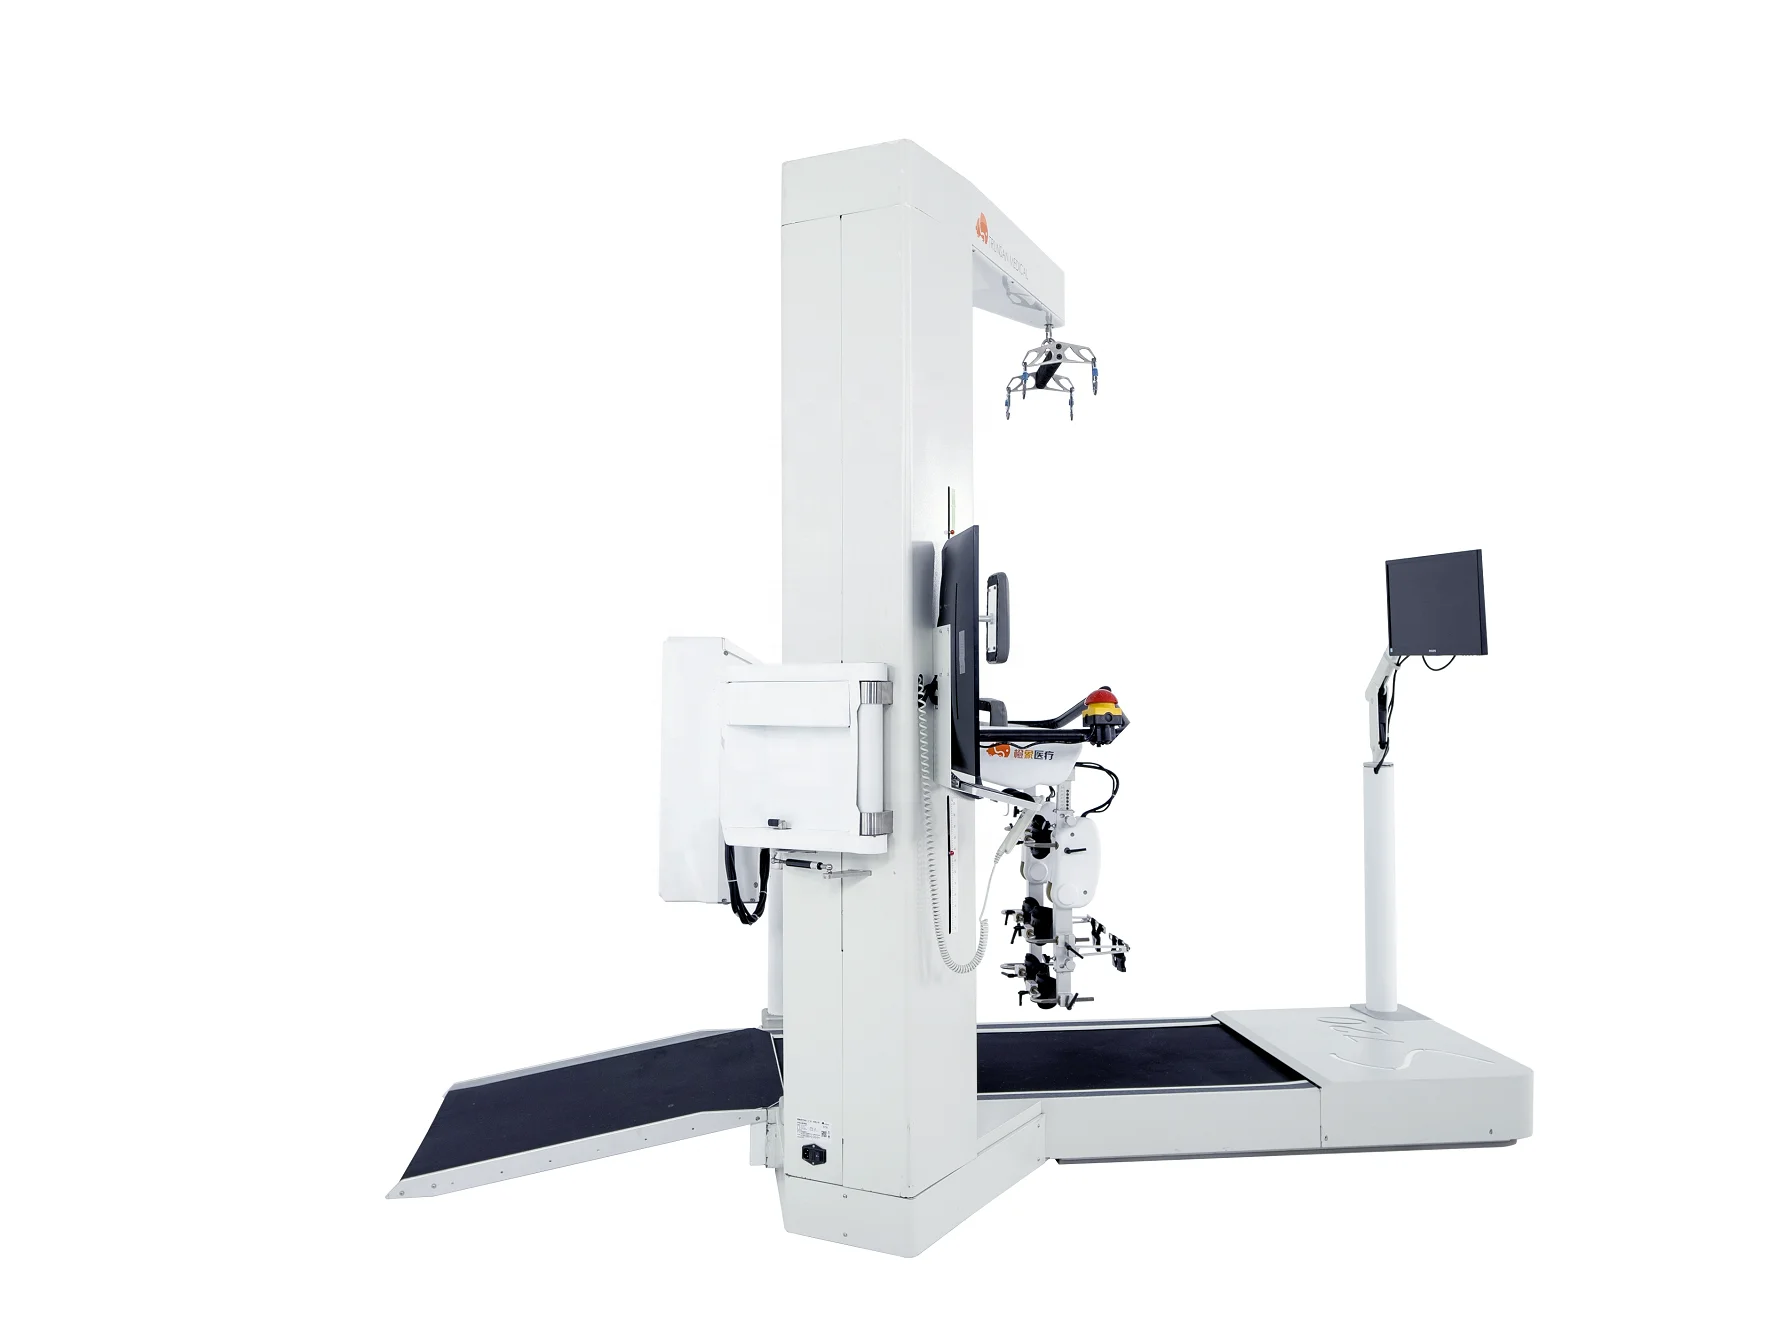
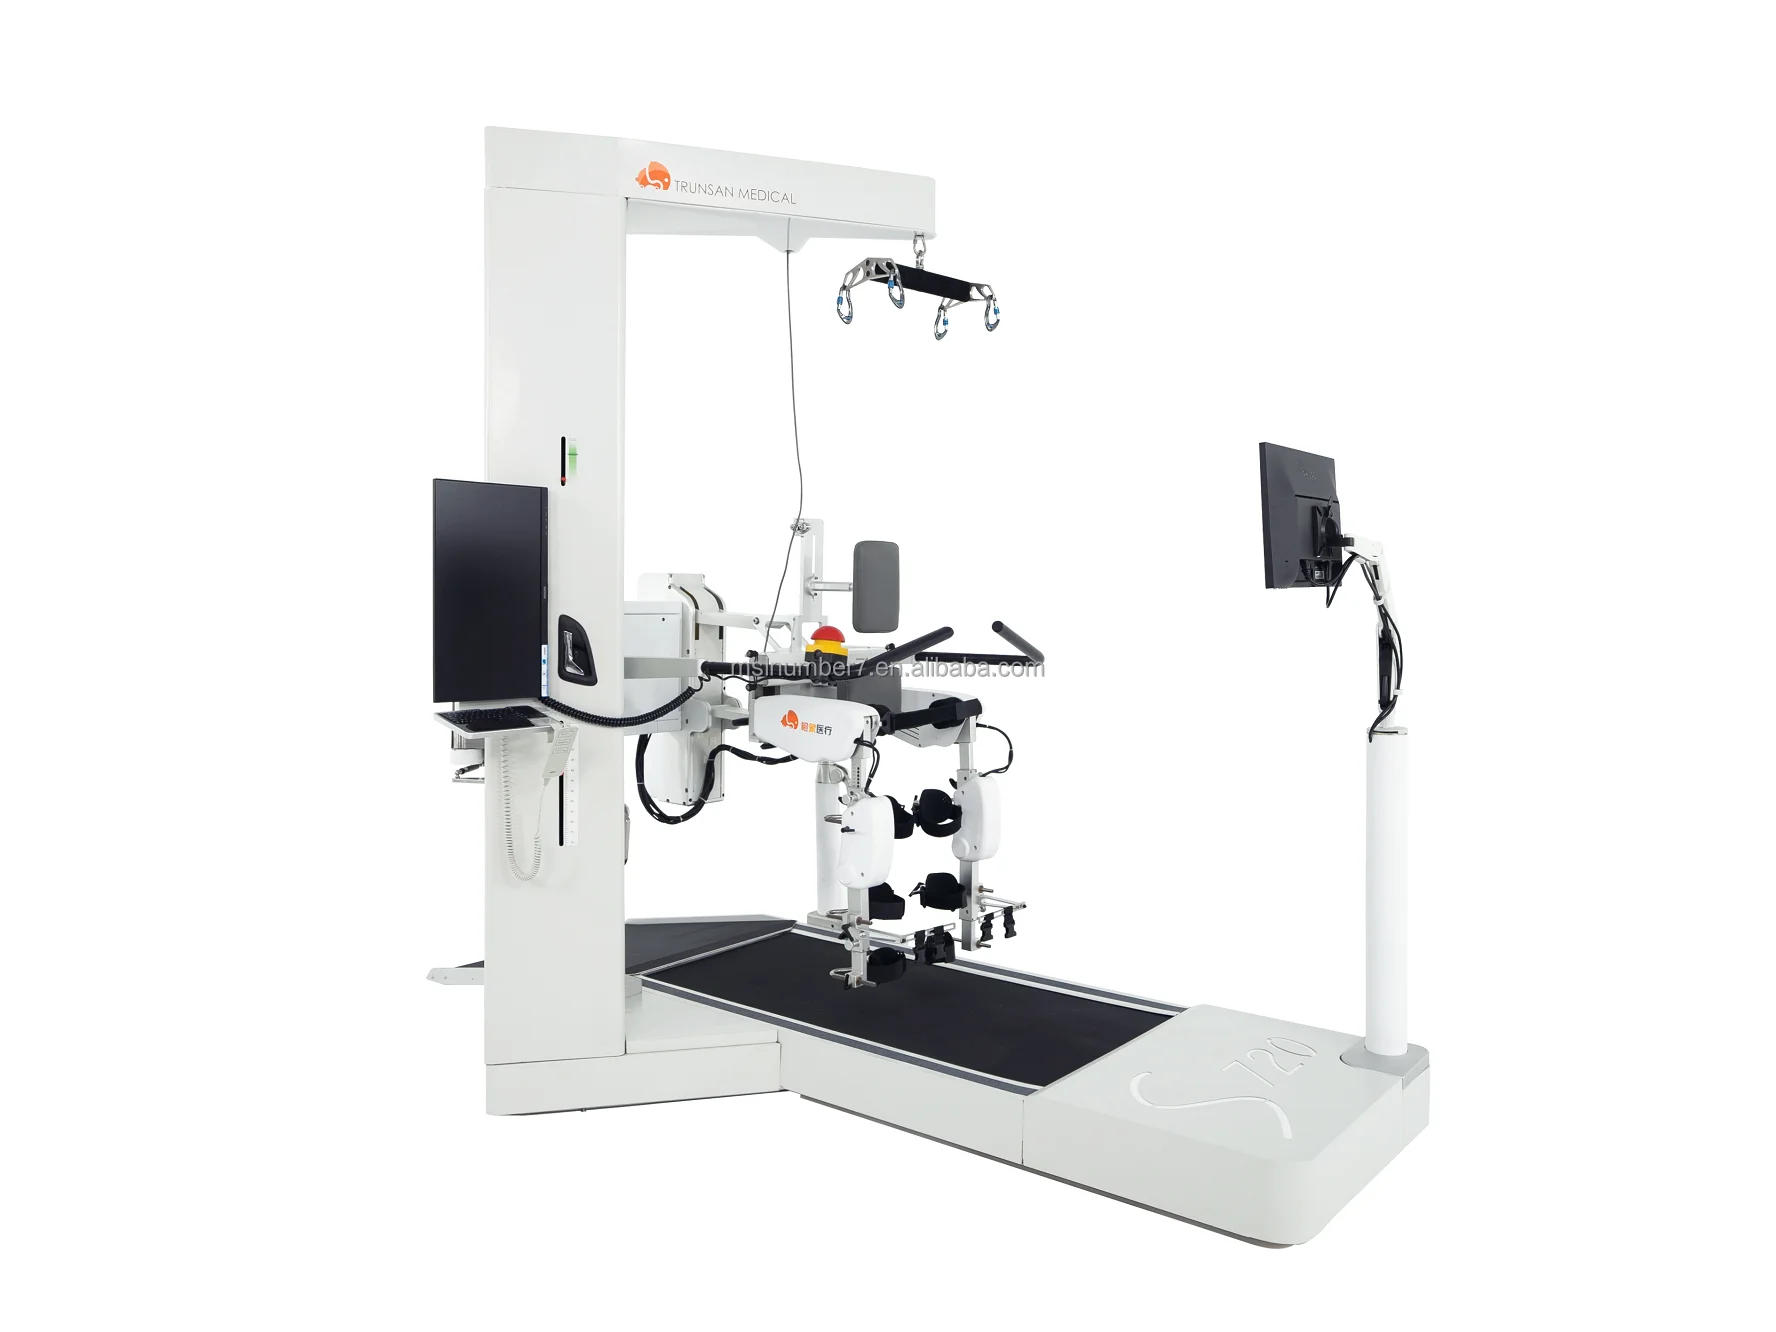
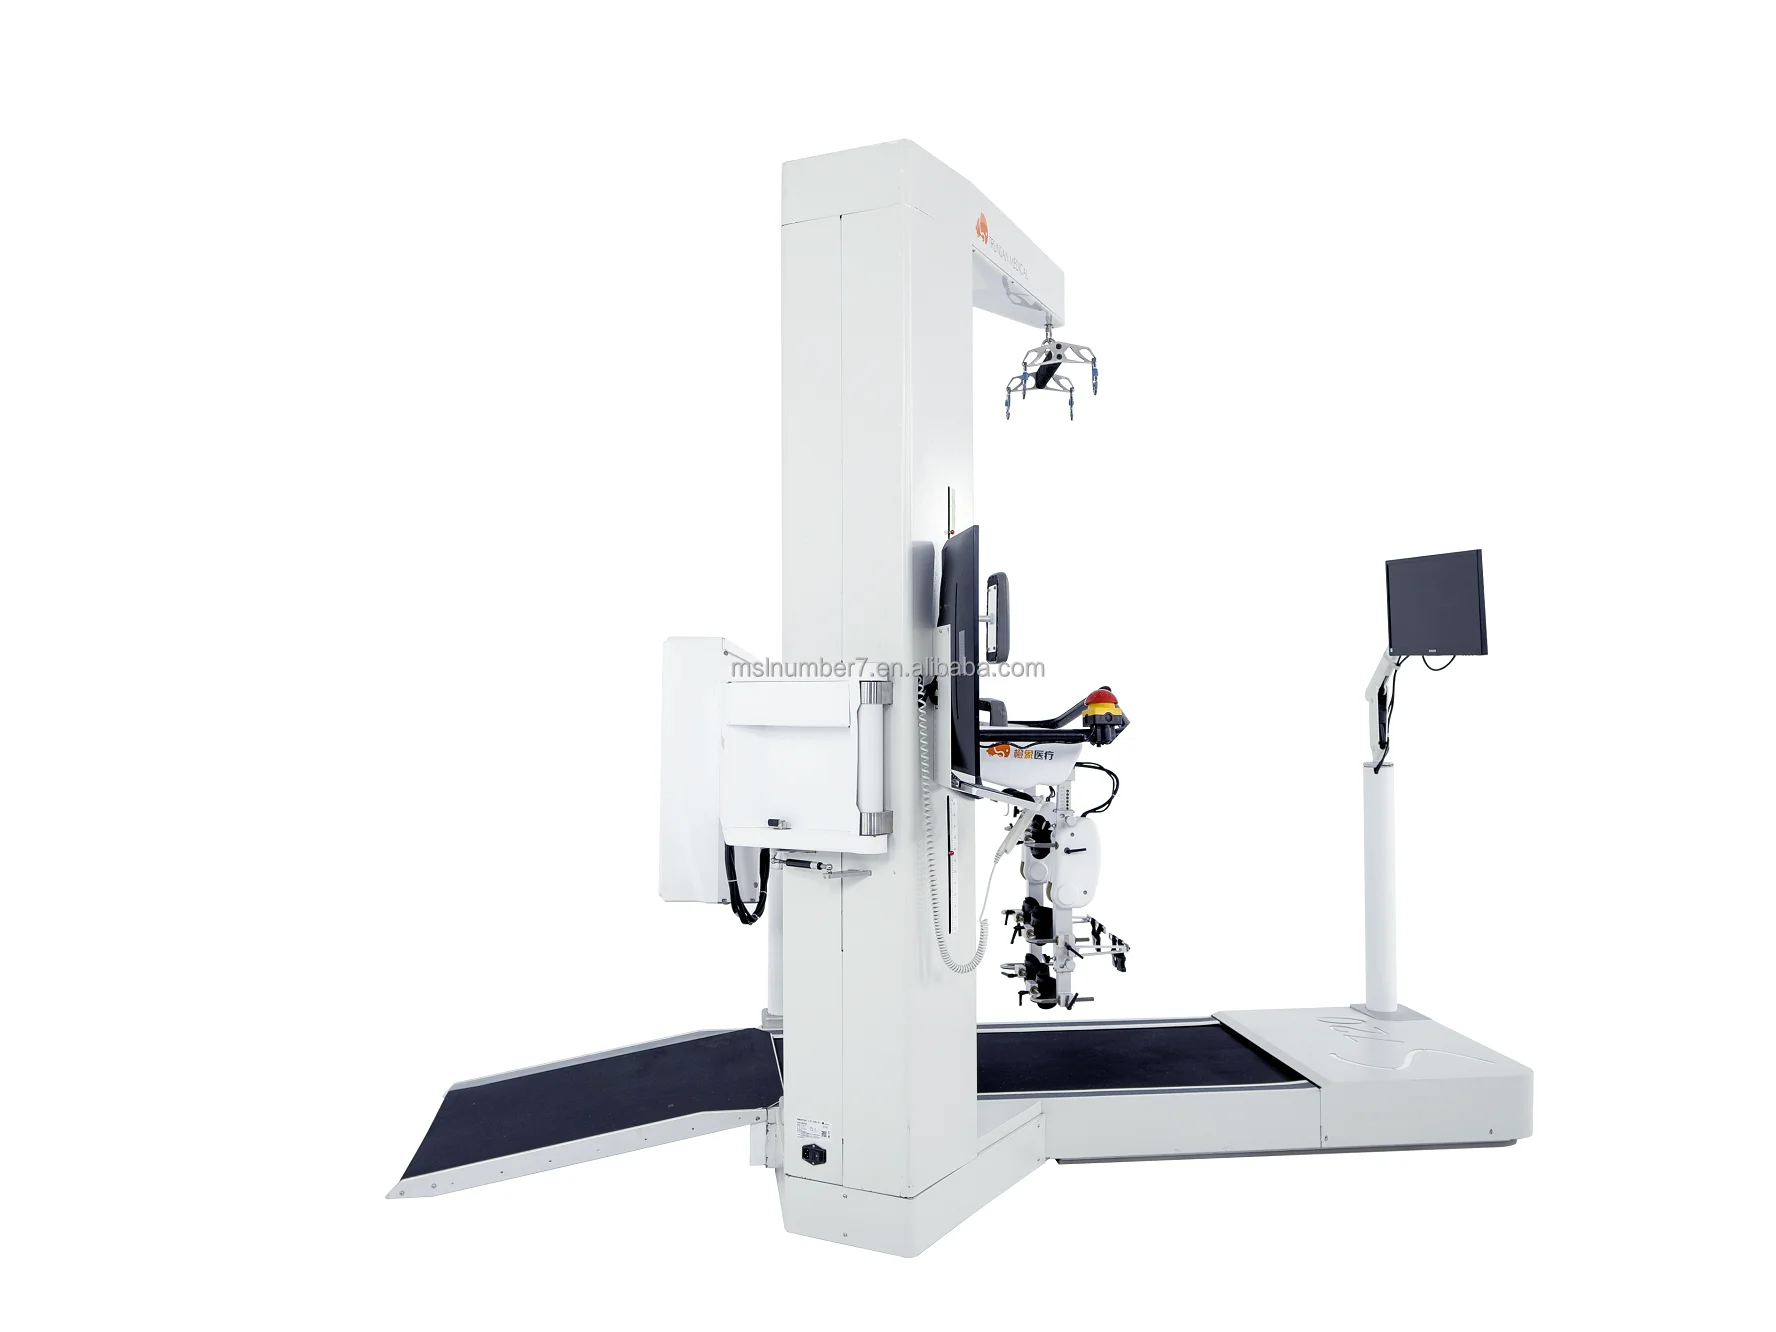
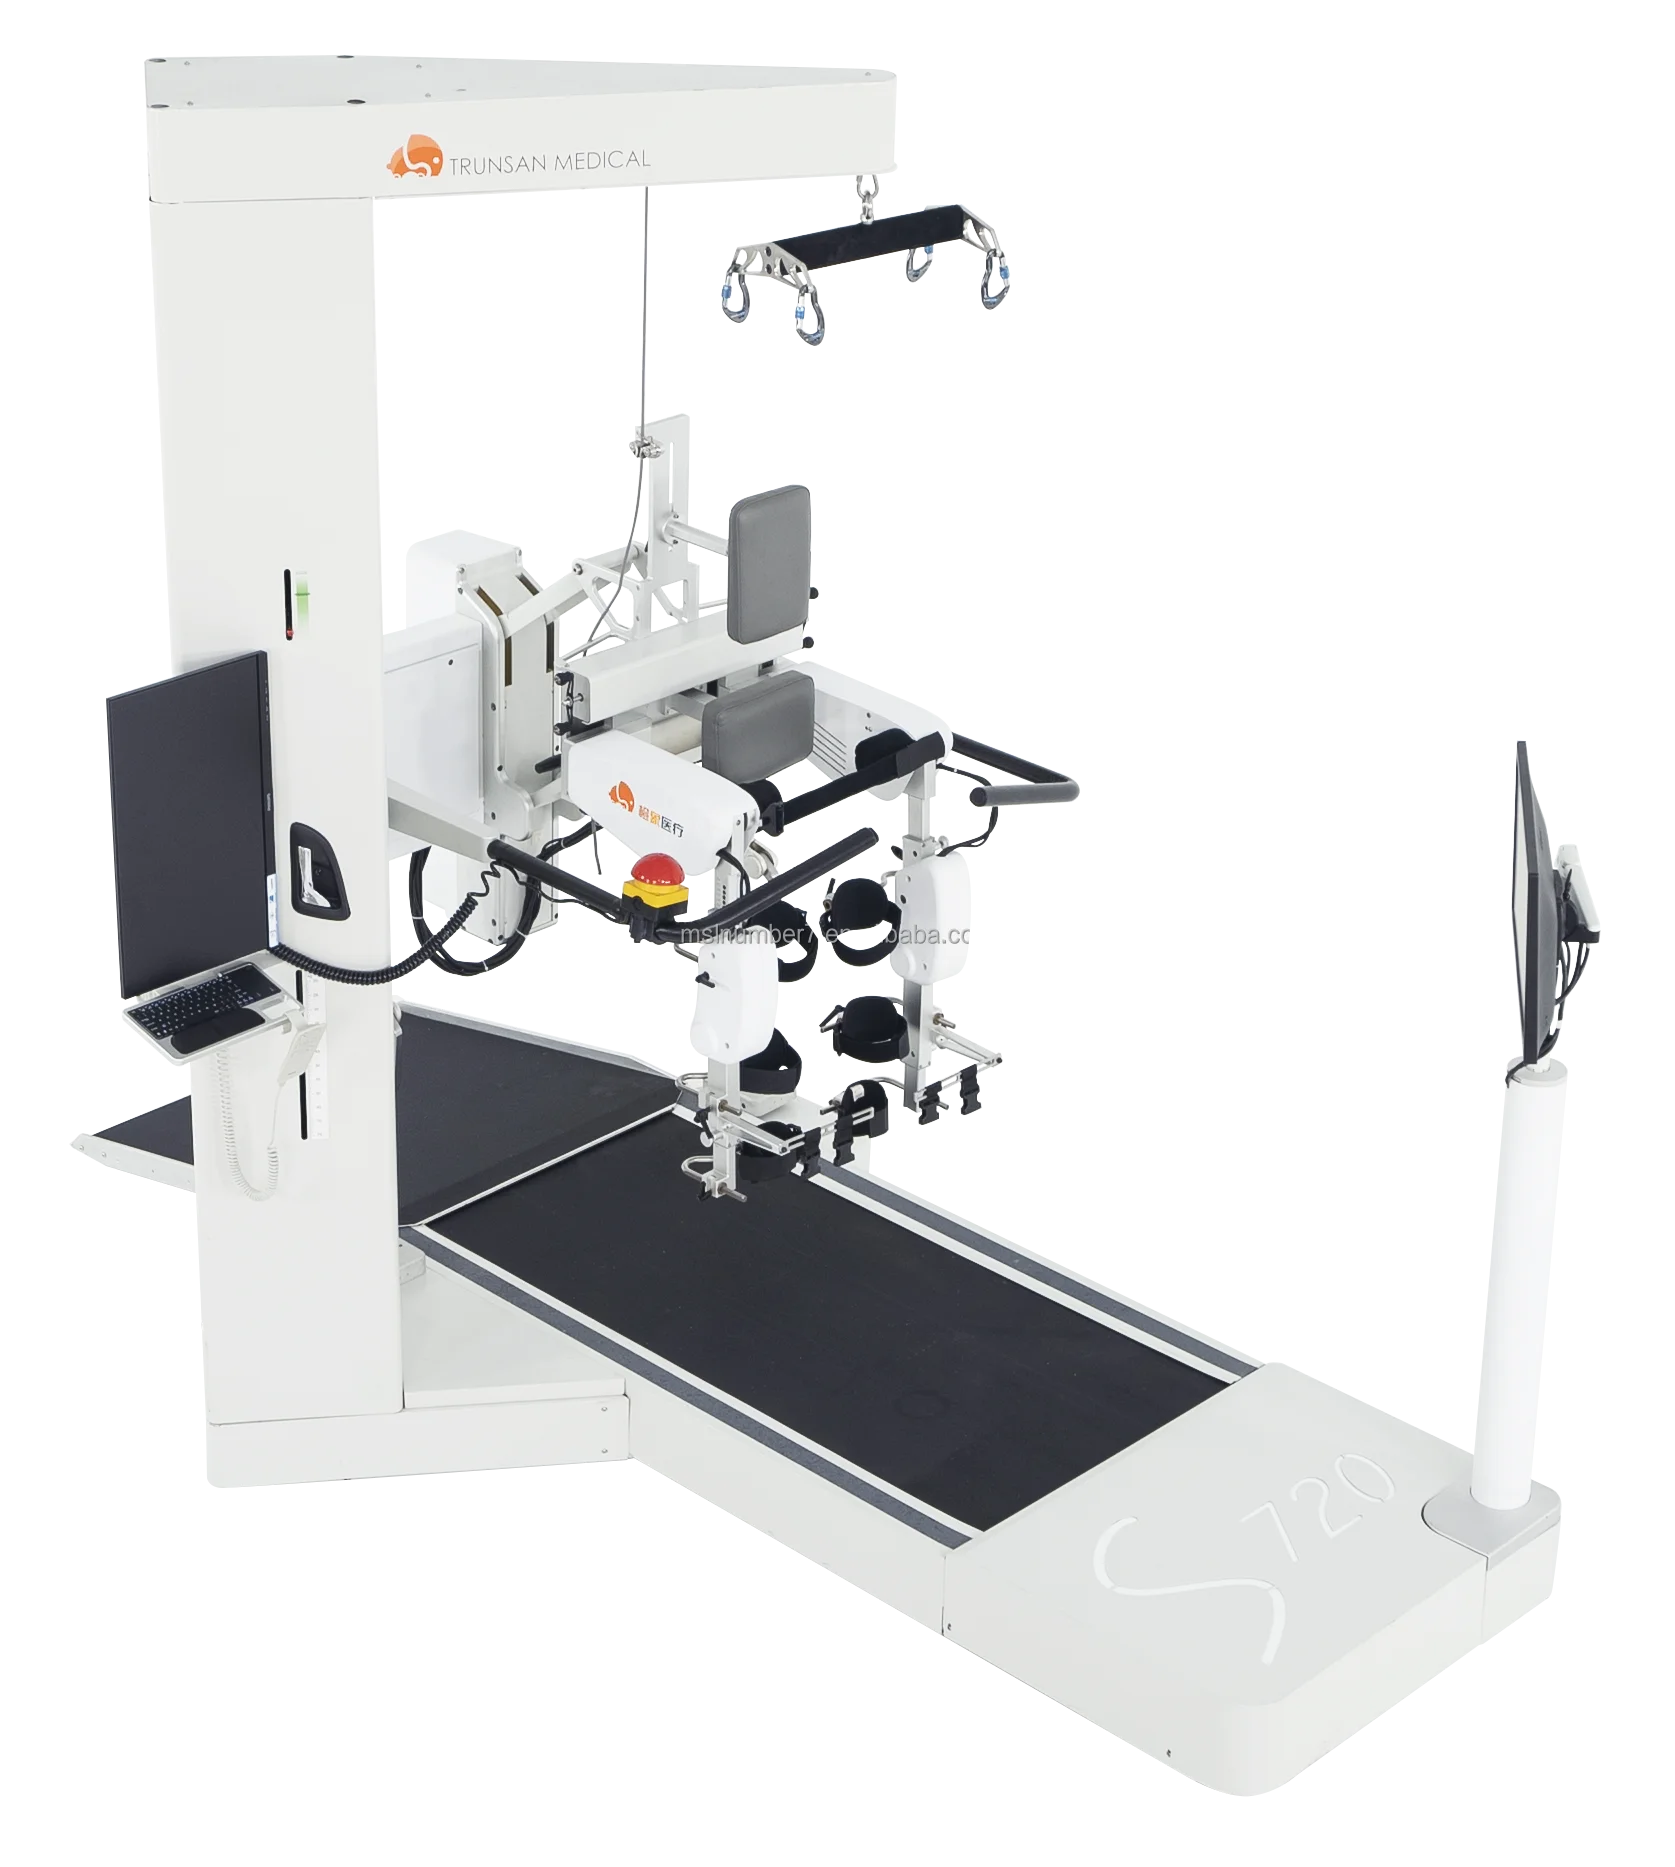
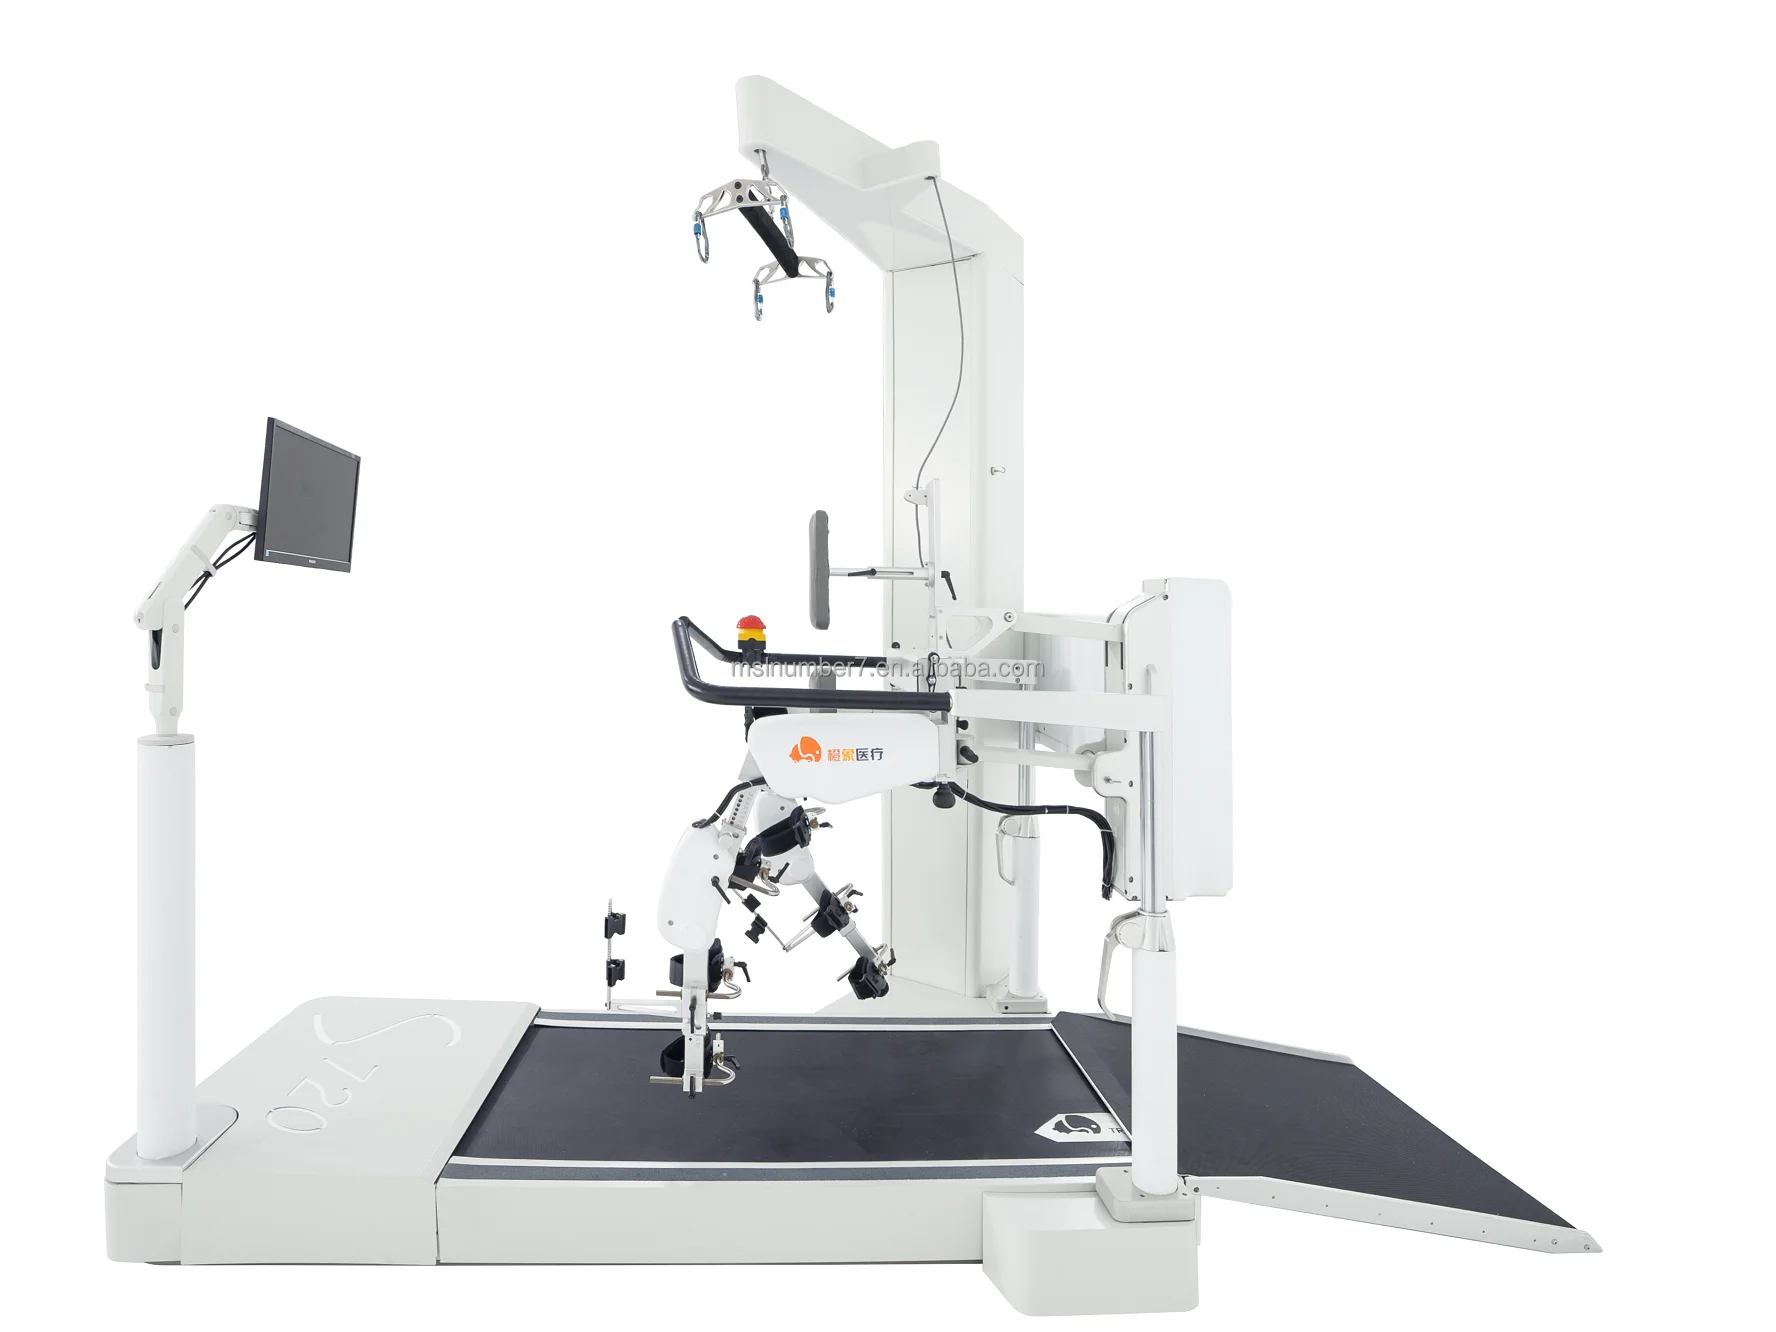
Dispositivo médico de rehabilitación para la marcha para pacientes con discapacidad locomotora, sistema de entrenamiento de la marcha asistido por robot
Este dispositivo de marcha es un tipo de dispositivo médico de rehabilitación que consiste en un sistema de entrenamiento de la marcha asistido por robot para pacientes con discapacidad locomotora.
Es un dispositivo de entrenamiento para el control simultáneo de la descarga de peso, la postura y el equilibrio sobre una cinta de correr o una superficie firme. Los sistemas que proporcionan descarga de peso dinámica son una solución perfecta para entrenar a pacientes con una amplia gama de trastornos de la marcha. Ayuda a mantener una postura adecuada, reduce la carga, elimina los problemas de equilibrio y mejora el entrenamiento de la coordinación motora. Los arneses únicos están diseñados para el soporte uni o bilateral del cuerpo, así como para un cambio gradual de nivel desde completamente cargado hasta completamente descargado.
El dispositivo permite un tratamiento controlado manualmente de los miembros inferiores y la pelvis para garantizar un movimiento adecuado. La configurabilidad del dispositivo permite a las clínicas tratar a diversos pacientes con un solo sistema. Las opciones adicionales incluidas ayudan a ajustar el sistema a las necesidades específicas de cada paciente, proporcionando el sistema definitivo de soporte parcial de peso para cualquier instalación.
Especificaciones
Parámetros del sistema de entrenamiento de la marcha asistido por robot S720
1. Plataforma de funcionamiento: un ordenador host de 23 pulgadas equipado con sistema Win10, equipado con
pantalla de visualización dual (pantalla vertical + horizontal);
2. Interfaz hombre-máquina: interfaz de visualización de pantalla dual, interfaz de visualización de pantalla vertical con
botón y ratón inalámbricos para que los terapeutas operen, visualización de pantalla horizontal al frente para
los pacientes para entrenamiento interactivo situacional;
3. Entrenamiento en escena virtual: escena de entrenamiento de marcha virtual, disponible para entrenamiento inmersivo; aumenta
la diversión del tratamiento;
* 4. Método de entrenamiento de la marcha: simula la marcha humana, curva de marcha real y visualización
curva de marcha en tiempo real;
5. Controlador de entrenamiento: 4 servomotores Panasonic controlan las piernas izquierda y derecha, los movimientos de cadera y rodilla respectivamente, y controlan con precisión la velocidad de entrenamiento y el ángulo de movimiento articular;
Rango de velocidad de entrenamiento: 0,1 km/h-3,5 km/h de velocidad de movimiento, la velocidad mínima de arranque es
0,1 km/h;
Rango de ángulo de cadera: 30-50°
Rango de ángulo de la articulación de la rodilla: 50-80°
6. Modo de entrenamiento: modo de entrenamiento activo y pasivo, con fuerza de guía ajustable suave y continua;
* 7. Modo de marcha: diseñado según la función de curva de marcha fisiológica normal, ajusta eficazmente
los parámetros de la pierna al caminar, incluidos el movimiento de la articulación de cadera y rodilla, el desplazamiento, la frecuencia de paso, la velocidad de paso, etc.;
* 8. Función de reconocimiento de espasticidad: escala del 10 % al 100 % para ajustar la sensibilidad de la espasticidad, detener la plataforma de marcha y la pierna mecánica de forma sincronizada, aliviar el espasmo y garantizar
la seguridad absoluta del paciente;
9. Gestión de información del usuario: registrar la información de tratamiento del paciente;
10. Sistema de soporte de descarga de peso: proporciona modo de soporte estático y soporte dinámico, descarga de peso máxima de 75 kg, ajustable en tiempo real, simula eficazmente la transferencia del centro de gravedad corporal
de una persona normal al caminar:
Soporte estático: se utiliza para el ascenso y descenso vertical de los pacientes, lo que facilita que el paciente
pase de la silla de ruedas a la posición de pie;
Soporte dinámico: ajuste dinámico del peso de soporte del paciente durante el ciclo de marcha:
* 11. Plataforma de control en tiempo real: el sistema controla automáticamente en tiempo real la pierna mecánica y
la sincronización, ajuste fino a nivel de milisegundos, calibración en cada paso, y el coeficiente externo del paciente se puede ajustar finamente, realmente adecuado para el entrenamiento de rehabilitación: y adoptar la
pista de amortiguación, plataforma de marcha sin costuras, evitar el peligro de que la ranura de marcha atrape la mano, y
proteger las rodillas y los ligamentos de los pacientes;
12. Dispositivo de parada de emergencia: 2 interruptores de parada de emergencia,
A、Presionar el interruptor de parada de emergencia, detener de forma segura el entrenamiento de la marcha y el funcionamiento de la cinta de correr
;
B、Interruptor de parada de emergencia fotoeléctrico, la cinta de correr con interruptor de parada de emergencia fotoeléctrico, detección en tiempo real de si hay objetos extraños
buffer runway, seamless running platform, prevent the danger of running gap clip hand, and
protect patients' knees and ligaments;
12. Emergency stop device: 2 emergency stop switches,
A、Press emergency stop switch, safely stop gait training and treadmill
running ;
B、Photoelectric emergency stop switch, the treadmill with photoelectric
emergency stop switch, real-time detection of whether there are foreign
Especificaciones técnicas
| Lugar de origen | Guangdong, China |
| Clasificación del instrumento | Clase II |
| Aplicación | centro de rehabilitación, para pacientes con discapacidad motora |
| Característica | Ajustable |
| Garantía | Vida útil |
| Servicio posventa | Devolución y reemplazo |
| Plataforma operativa | Computadora host Win 10 de 23 pulgadas con pantalla de doble visualización (pantalla vertical + horizontal) |
| Interfaz hombre-máquina | interfaz de visualización de doble pantalla, pantalla vertical para la operación del terapeuta con botón y ratón inalámbricos, pantalla horizontal para el entrenamiento interactivo situacional del paciente |
| Entrenamiento en escenario virtual | escena de entrenamiento de marcha virtual para un entrenamiento inmersivo, aumenta la diversión del tratamiento |
| Método de entrenamiento de marcha | simula la marcha humana, curva de marcha real, visualización de la curva de marcha en tiempo real |
| Conductor de entrenamiento | 4 servomotores Panasonic controlan las piernas izquierda/derecha, los movimientos de cadera y rodilla, control preciso de la velocidad de entrenamiento y el ángulo de movimiento articular |
| Rango de velocidad de entrenamiento | 0,1 km/h-3,5 km/h, velocidad mínima de arranque 0,1 km/h |
| Rango de ángulo de cadera | 30-50° |
| Rango de ángulo de la articulación de la rodilla | 50-80° |
| Modo de entrenamiento | modo de entrenamiento activo y pasivo, fuerza de guía suave y continuamente ajustable |
| Modo de marcha | diseñado según la función de curva de marcha fisiológica normal, ajusta los parámetros de la pierna incluyendo el movimiento de la articulación de cadera y rodilla, el desplazamiento, la frecuencia de paso, la velocidad de paso, etc. |
| Función de detección de espasticidad | escala del 10 %-100 % para ajustar la sensibilidad a la espasticidad, parada sincrónica de la plataforma de marcha y la pierna mecánica para aliviar el espasmo, garantizar la seguridad del paciente |
| Gestión de información del usuario | registrar la información de tratamiento del paciente |
| Sistema de soporte para pérdida de peso | modo de soporte estático y dinámico, pérdida de peso máxima de 75 kg, ajustable en tiempo real, simula la transferencia normal del centro de gravedad corporal al caminar |
| Función de soporte estático | para el ascenso y descenso vertical del paciente, facilita la transferencia de la silla de ruedas a la posición de pie |
| Función de soporte dinámico | ajuste dinámico del peso de soporte del paciente durante el ciclo de marcha |
| Plataforma de control en tiempo real | el sistema controla automáticamente la pierna mecánica de forma sincrónica en tiempo real, control de ajuste fino en milisegundos, calibración de pasos, ajuste fino del coeficiente externo del paciente, pista de amortiguación, plataforma de marcha sin juntas para prevenir el riesgo de pellizco de manos y proteger las rodillas y los ligamentos del paciente |
| Dispositivo de parada de emergencia | 2 interruptores de parada de emergencia: presione el interruptor de parada de emergencia para detener de forma segura el entrenamiento de la marcha y el funcionamiento de la cinta de correr; interruptor de parada de emergencia fotoeléctrico en la cinta de correr para la detección de objetos extraños en tiempo real |
| Capacidad de personalización | Personalización menor, personalización basada en dibujos, personalización basada en muestras, personalización completa |
| Plazo de entrega | 7 días para 1 set, cantidades mayores a negociar |
| Certificados | Cumplimiento de la normativa MDR de la UE para dispositivos médicos |